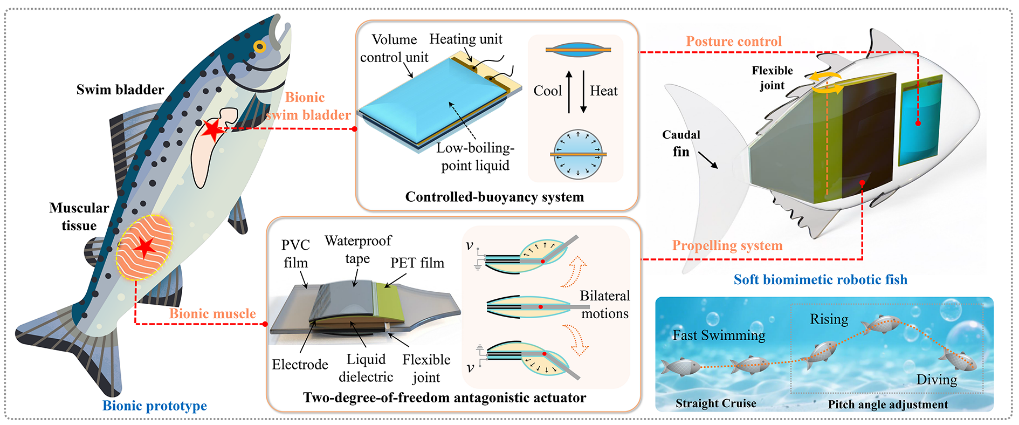
0109ロボット 高速遊泳と三次元機動性を両立するソフトロボット魚を開発(Soft Robotic Fish Combines High-Speed Swimming with 3D Maneuverability) 2026-10-13 中国科学院(CAS)中国科学院瀋陽自動化研究所の研究チームは、高速で泳ぎながら、浮上・潜水・旋回などの三次元運動を行える電気油圧駆動式のソフトロボット魚を開発した。研究成果は学術誌 IEEE/ASME Transact... 2026-10-14 0109ロボット
 0109ロボット
