 0109ロボット
3次元シーン再構築と新規視点画像生成の精度を向上(New Methods Improve 3D Scene Reconstruction and Novel View Synthesis)
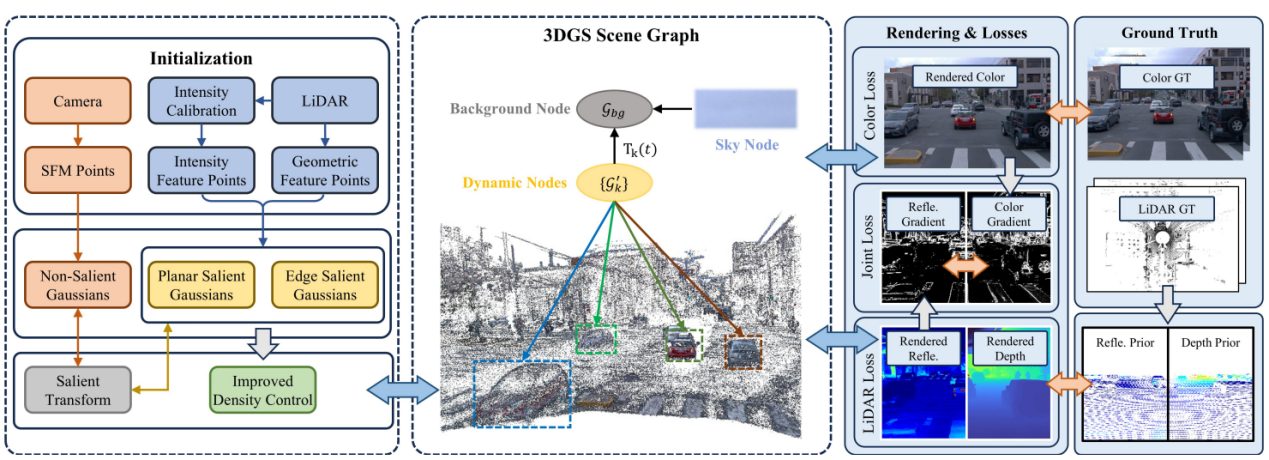
2026-11-11 中国科学院(CAS)中国科学院合肥物質科学研究院の朱輝(ZHU Hui)教授らの研究グループは、ロボットによる周囲環境の認識精度を高めるため、3次元シーン再構築と自己位置推定・地図作成に関する2つの新手法を開発した。第...
 0109ロボット
 0301機体システム
 0302航行援助施設
 1304森林環境
 0403電子応用
 1304森林環境
 1603情報システム・データ工学
 1304森林環境
 0108交通物流機械及び建設機械
 0403電子応用
 0300航空・宇宙一般
 0108交通物流機械及び建設機械