ソフトロボット

藻類を動力源とするソフトロボットアーム(Soft robot arm powered by algae) 0109ロボット

藻類を動力源とするソフトロボットアーム(Soft robot arm powered by algae)

2026-10-22 オランダ・デルフト工科大学(TUDelft)オランダのデルフト工科大学(TU Delft)の研究チームは、微細藻類の光合成を利用して動く、柔軟なソフトロボットアームを開発した。長さ約2cm、厚さ約1mmのアクチュエータ...
高速遊泳と三次元機動性を両立するソフトロボット魚を開発(Soft Robotic Fish Combines High-Speed Swimming with 3D Maneuverability) 0109ロボット

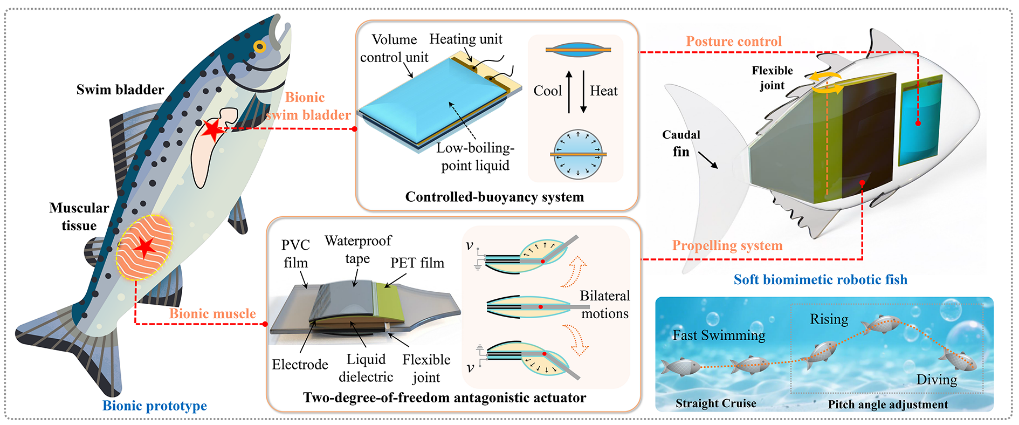
高速遊泳と三次元機動性を両立するソフトロボット魚を開発(Soft Robotic Fish Combines High-Speed Swimming with 3D Maneuverability)

2026-10-13 中国科学院(CAS)中国科学院瀋陽自動化研究所の研究チームは、高速で泳ぎながら、浮上・潜水・旋回などの三次元運動を行える電気油圧駆動式のソフトロボット魚を開発した。研究成果は学術誌 IEEE/ASME Transact...
空気で膨らむ布製ロボットアームでリンゴ収穫を自動化(Inflatable Fabric Robotic Arm Picks Apples) 0109ロボット

空気で膨らむ布製ロボットアームでリンゴ収穫を自動化(Inflatable Fabric Robotic Arm Picks Apples)

2026-01-07 ワシントン州立大学(WSU)米ワシントン州立大学(WSU)の研究チームは、果樹園での収穫作業を支援する布製インフレータブル(空気膨張式)ロボットアームを開発した。このロボットは内部に空気を送り込むことで柔軟に動作し、リ...
ad
植物のつるに学ぶロボットグリッパーを開発(Engineers develop vine-inspired robotic gripper) 0109ロボット

植物のつるに学ぶロボットグリッパーを開発(Engineers develop vine-inspired robotic gripper)

2025-12-10 マサチューセッツ工科大学(MIT)MIT とスタンフォード大学の研究チームは、つる植物の巻き付き方にヒントを得たソフトロボット型グリッパーを開発し、重いものや壊れやすいものをやさしく持ち上げることに成功した。ロボットは...
水面を歩くソフトロボットの新しい作製方法を開発 (UVA Engineering Team Develops New Way to Build Soft Robots That Can Walk on Water) 0109ロボット

水面を歩くソフトロボットの新しい作製方法を開発 (UVA Engineering Team Develops New Way to Build Soft Robots That Can Walk on Water)

2025-09-25 アメリカ合衆国・バージニア大学 (UVA)バージニア大学の研究チームは、水面上で直接ソフトロボットを製造できる新手法「HydroSpread」を開発した。従来は固体基板で薄膜を作製してから水へ移す必要があり破損しやすか...
空気駆動ロボットを電子機器なしで同期移動させる技術を開発(Researchers develop air-powered robots that move in sync without electronics) 0109ロボット

空気駆動ロボットを電子機器なしで同期移動させる技術を開発(Researchers develop air-powered robots that move in sync without electronics)

2025-11-14 オックスフォード大学オックスフォード大学の研究チームは、電子回路やモーターを一切使わず、空気圧だけで動くソフトロボットを開発した。各ユニットは、駆動・感覚・気流制御の3機能を兼ね備えるモジュール構造で、複数つなげること...
光で制御される柔軟レンズでロボットに視覚を(A Flexible Lens Controlled By Light-Activated Artificial Muscles Promises to Let Soft Machines See) 0109ロボット

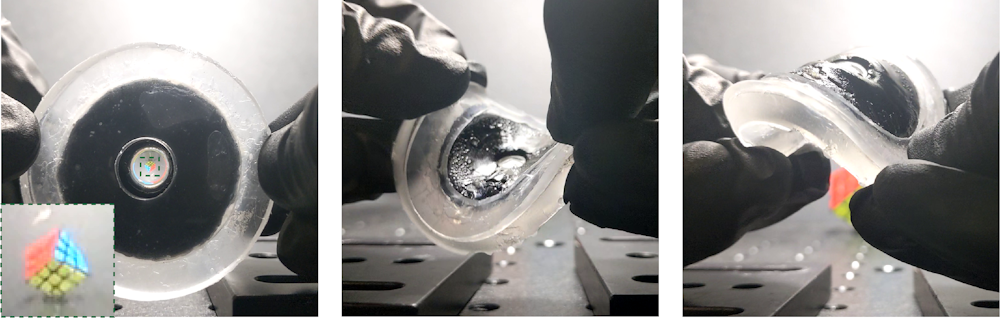
光で制御される柔軟レンズでロボットに視覚を(A Flexible Lens Controlled By Light-Activated Artificial Muscles Promises to Let Soft Machines See)

2025-10-22 ジョージア工科大学ジョージア工科大学生体医工学科の研究チームは、光で作動する人工筋肉によって焦点を調整できる柔軟レンズ「PHySL(Photo-responsive Hydrogel Soft Lens)」を開発した。...
ソフトロボット用新型アクチュエータの非線形ダイナミクスをAIで学習~リザバー計算でヒステリシスを学習、繊細なグリッパー動作へ~ 0109ロボット

ソフトロボット用新型アクチュエータの非線形ダイナミクスをAIで学習~リザバー計算でヒステリシスを学習、繊細なグリッパー動作へ~

2025-10-19 東京大学東京大学大学院情報理工学系研究科のタ・デゥックトゥン助教、工学系研究科のカレメル・セドリック特任助教、川原圭博教授らの国際共同研究チームは、ソフトロボット用「液体相変化パウチアクチュエータ」の複雑な非線形挙動を...
平面シートから数百の構造に変形する「メタボット」(‘Metabots’ Shapeshift From Flat Sheets Into Hundreds of Structures) 0101機械設計

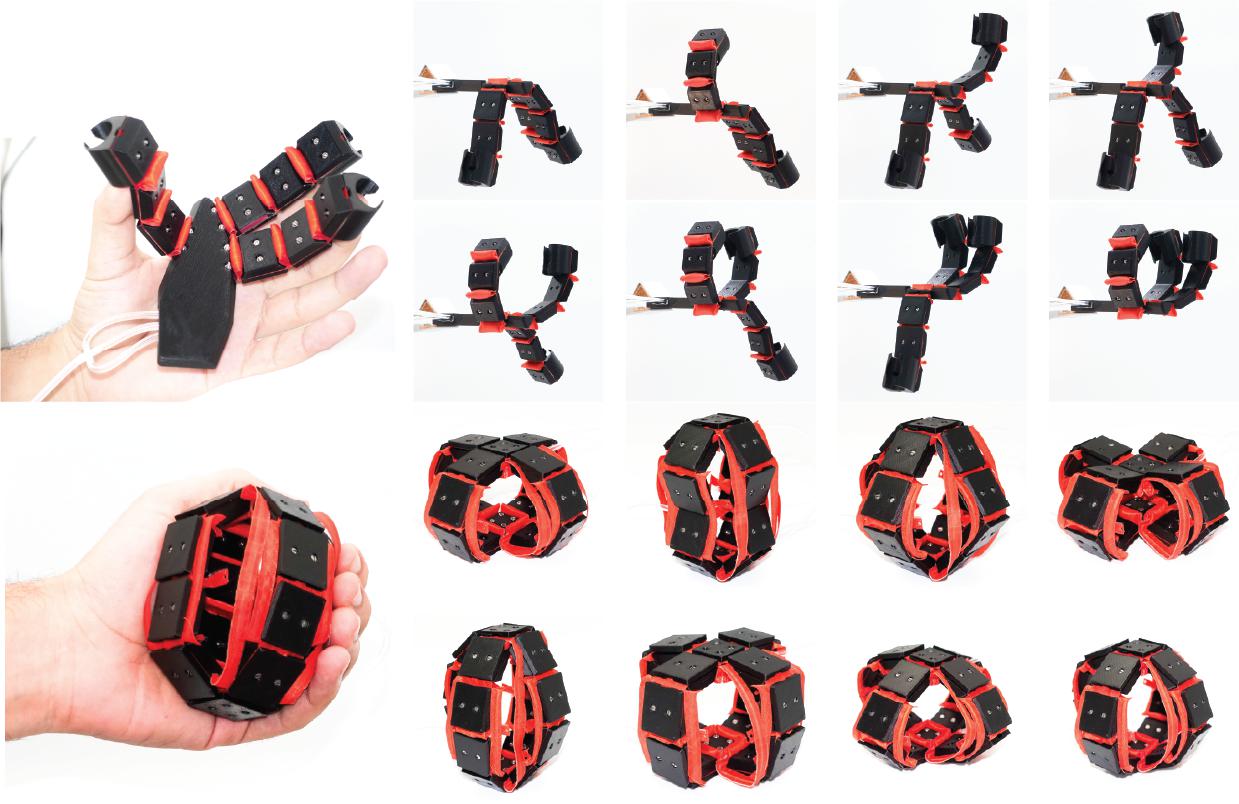
平面シートから数百の構造に変形する「メタボット」(‘Metabots’ Shapeshift From Flat Sheets Into Hundreds of Structures)

2025-10-15 ノースカロライナ州立大学(NC State)Web要約 の発言:ノースカロライナ州立大学の研究チームは、モーターを持たず平面シートから自在に立体化できる新型ロボット「メタボット(Metabots)」を開発した。薄いポリ...
ソフトロボットにおける自己調整型ソフト振動子を開発(Self-Regulating Soft Oscillators Enable Battery-Powered Motion in Soft Robots) 0109ロボット

ソフトロボットにおける自己調整型ソフト振動子を開発(Self-Regulating Soft Oscillators Enable Battery-Powered Motion in Soft Robots)

2025-05-12 ジョージア工科大学Soft robots are known for their flexibility and adaptability, but most still rely on rigid electroni...
脚なしロボットが3メートルのジャンプに成功(Engineering A Robot That Can Jump 10 Feet High – Without Legs) 0109ロボット

脚なしロボットが3メートルのジャンプに成功(Engineering A Robot That Can Jump 10 Feet High – Without Legs)

2025-04-24 ジョージア工科大学Inspired by the movements of a tiny parasitic worm, Georgia Tech engineers have created a 5-inch sof...
ad
タイトルとURLをコピーしました